この記事では極零相殺(きょくれいそうさい, pole-zero cancellation)についてまとめます。極零相殺とは、伝達関数の極と零点が同じ位置に現れて互いに打ち消し合う現象です。伝達関数の見かけは簡単になりますが、消えたモードがシステムから消滅したわけではありません。相殺されたモードが不安定である場合、あるいは制御器によって意図的に相殺を行った場合には、入出力の応答が安定に見えていても内部状態が発散するという深刻な問題が生じます。
本記事では、伝達関数と極・零点の基礎を整理したうえで、状態空間表現を用いた具体的な数値例により、(1) 安定な極零相殺と不可観測モード、(2) 不安定な極零相殺の危険性、(3) 制御器による極零相殺と内部安定性、(4) 非線形システムの零ダイナミクスとの関係、を順に解説します。
伝達関数に基づく制御の全体像はこちら
- 伝達関数と極・零点の基礎
- 極零相殺とは
- 安定な極零相殺と不可観測モード
- 不安定な極零相殺
- 制御器による極零相殺と内部安定性
- 非線形システムの零ダイナミクスとの関係
- まとめ
- 関連ブログ記事
- インタラクティブ教材
- 研究Webページ・動画
- 線形システムに関する書籍
- 自己紹介
伝達関数と極・零点の基礎
伝達関数
伝達関数は、線形時不変システム(LTIシステム)における入力と出力の関係を、複素変数 の関数として表す数学的な道具です。システムの微分方程式を、初期値をゼロとしてラプラス変換することで導かれ、次のように定義されます。
\begin{equation} G(s) = \frac{Y(s)}{U(s)}\end{equation}
ここで、 は伝達関数、
は出力のラプラス変換、
は入力のラプラス変換です。伝達関数はラプラス変換に基づく複素数領域(
領域)の表現であり、
と置いた場合に周波数領域での表現、すなわち周波数応答が得られます。
極と零点
- 極(poles): 伝達関数の分母多項式をゼロにする
の値を「極」と呼びます。極はシステムの自然振動数や減衰特性といった動的特性を決定します。極が一つでも開右半平面(実部が正の領域)に存在する場合、そのシステムは不安定です。
- 零点(zeros): 伝達関数の分子多項式をゼロにする
が零点であれば、
の形の入力成分は出力に伝わりません。零点の位置は過渡応答の形(オーバーシュートや逆応答)に大きく影響し、特に右半平面の零点(不安定零点)は達成可能な制御性能を本質的に制限します。
ここで一点、重要な注意があります。上でいう「極」は伝達関数の極であり、状態方程式表現 における
行列の固有値と常に一致するとは限りません。両者が食い違う原因こそが、本記事の主題である極零相殺です。
極零相殺とは
極零相殺とは、伝達関数の極と零点が全く同じ位置に存在し、それらが互いに打ち消し合う現象を指します。具体的には、伝達関数 が次の形をもつとします。
\begin{equation} G(s) = \frac{(s - z_1)(s - z_2)}{(s - p_1)(s - p_2)} \end{equation}
ここで、もし であれば、極
と零点
は約分され、伝達関数は次のように簡略化されます。
\begin{equation} G(s) = \frac{s - z_2}{s - p_2}\end{equation}
このように、極零相殺が起きると伝達関数の次数が下がります。しかし、ここで注意しなければならないのは、簡略化されたのは伝達関数という「入出力の記述」だけであり、システムの内部に存在するモードが消滅したわけではないという点です。相殺されたモードは、入出力の関係からは見えなくなるだけで、状態としては依然としてシステム内部に存在し続けます。
状態空間表現の言葉でいえば、極零相殺が生じているとき、そのシステムは不可観測または不可制御です。すなわち、相殺された極に対応するモードは、出力から観測できないか(不可観測)、入力から動かせないか(不可制御)のいずれかの状態にあります。この点については、可制御性・可観測性の記事もあわせてご覧ください。
また、実際の物理システムにおいて完全な極零相殺が起こることは稀であり、モデル誤差による微小なズレがシステムの応答に影響を及ぼします。制御系設計において意図的に極零相殺を行う際には、その結果として生じうる制御性能の低下や不安定性を慎重に評価する必要があります。
安定な極零相殺と不可観測モード
まず、安定な極が相殺される場合を、状態空間表現の具体例で確認します。
\begin{equation} A = \begin{bmatrix} -1 &0\\0&-2\end{bmatrix}, \quad B = \begin{bmatrix} 1\\1\end{bmatrix}, \quad C = \begin{bmatrix} 1-\epsilon & \epsilon \end{bmatrix}\end{equation}
この系は2次であり、 は対角行列なので、伝達関数は部分分数の形で直ちに求まります。
\begin{equation} G(s) = \frac{1-\epsilon}{s+1}+\frac{\epsilon}{s+2} = \frac{s+2-\epsilon}{(s+1)(s+2)}\end{equation}
零点は にあり、パラメータ
とともに移動します。
のとき零点は
となり、安定極
と相殺して
\begin{equation} G(s) = \frac{s+2}{(s+1)(s+2)} = \frac{1}{s+1}\end{equation}
という1次系に簡約されます。このとき であり、固有値
に対応する状態
は出力にまったく現れません。すなわちシステムは不可観測となり、観測できないモードが存在することになります。
を0.1刻みで
から
まで動かしたときのステップ応答波形がこちらです。
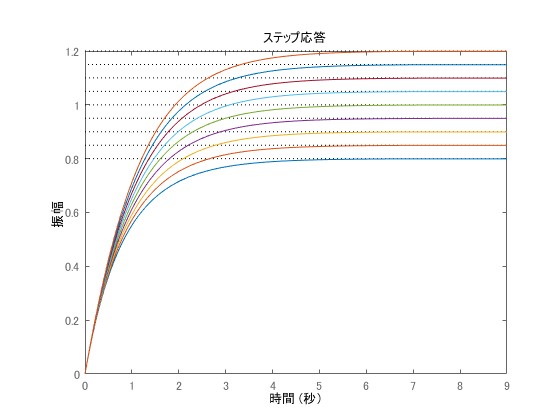
真ん中の緑色が極零相殺が生じている場合の応答波形ですが、他の応答波形から劇的に変動があったわけではないことがわかります。安定な極零相殺は、入出力の応答という観点からは特異な現象ではありません。相殺されるモード自体が安定であるため、内部状態も有界にとどまり、実害が生じないからです。低次の制御器を得るために、安定なモードを意図的に相殺する設計は実際にも用いられます。
不安定な極零相殺
相殺される極(および零点)の実部が正である場合、あるいは虚軸上にある場合、これを不安定な極零相殺と呼びます。先ほどの例から 行列の固有値の一つを不安定側に変更します。
\begin{equation} A = \begin{bmatrix} -1 &0\\0&2\end{bmatrix}, \quad B = \begin{bmatrix} 1\\1\end{bmatrix}, \quad C = \begin{bmatrix} 1-\epsilon & \epsilon \end{bmatrix}\end{equation}
同様に伝達関数を求めると、次のようになります。
\begin{equation} G(s) = \frac{1-\epsilon}{s+1}+\frac{\epsilon}{s-2} = \frac{s+3\epsilon-2}{(s+1)(s-2)}\end{equation}
零点は にあります。
のとき零点は不安定極
と一致して相殺され、
\begin{equation} G(s) = \frac{s-2}{(s+1)(s-2)} = \frac{1}{s+1}\end{equation}
となります。入出力から見た伝達関数は安定ですが、観測できないモードが不安定です。この状態は「不安定モードが不可観測」であり、可検出性(detectability)が失われている状況にあたります。初期値が であれば、出力
には何も現れないまま内部状態
が
で発散します。
さらに では、零点は
へ移動して相殺が崩れるため、どれだけゼロに近い
であっても入出力システムは不安定になります。不安定な極零相殺は、モデル誤差に対して極めて脆いのです。実システムで完全な相殺が成立することはないため、不安定な極零相殺は実質的に「必ず失敗する設計」とみなすべきです。
不安定な零点そのものが制御性能に与える制約については、以下の記事で詳しく扱っています。
制御器による極零相殺と内部安定性
ここまではシステム単体の極零相殺を扱いましたが、制御系設計において極零相殺がより深刻な問題となるのは、制御器の零点で制御対象の極を相殺しようとする場合です。
制御対象 と制御器
を次のようにとります。
\begin{equation} P(s) = \frac{1}{s-2}, \quad C(s) = \frac{s-2}{s+3}\end{equation}
制御器の零点 が制御対象の不安定極
を相殺するため、一巡伝達関数は次のように安定な1次系になります。
\begin{equation} L(s) = P(s)C(s) = \frac{1}{s+3}\end{equation}
単位フィードバック系を構成すると、目標値 から出力
への伝達関数は
\begin{equation} \frac{y}{r} = \frac{L}{1+L} = \frac{1}{s+4}\end{equation}
となり、一見すると安定な制御系が得られたように見えます。しかし、制御対象の入力端に外乱 が加わる場合を考えると、
\begin{equation} \frac{y}{d} = \frac{P}{1+PC} = \frac{s+3}{(s-2)(s+4)}\end{equation}
となり、不安定極 が残ります。すなわち、目標値応答だけを見ていては安定に見えても、外乱や初期値によって出力が発散する制御系になっているのです。
このような事態を排除するため、制御系の安定性は目標値応答だけでなく、内部安定性(internal stability)として評価します。単位フィードバック系においては、次の4つの伝達関数がすべて安定であることが要求されます。
\begin{equation} \frac{1}{1+PC}, \quad \frac{P}{1+PC}, \quad \frac{C}{1+PC}, \quad \frac{PC}{1+PC}\end{equation}
この条件は、 と
の間に閉右半平面(実部が非負の領域)での極零相殺が存在しないことと等価です。裏を返せば、左半平面での極零相殺は内部安定性を損なわないため、制御器の次数を下げる目的で用いても差し支えありません。
フィードバック系の構成と各伝達関数の導出については、ブロック線図の記事もあわせてご覧ください。
非線形システムの零ダイナミクスとの関係
非線形システムに入出力線形化を適用する場合、システムの次数 と相対次数
の間に差があると、入出力関係には現れない
次元の内部ダイナミクスが残ります。一見して入出力関係が安定化されていても、その内部ダイナミクスが不安定であれば、システム全体は破綻します。
ここで、入力を調整して出力を恒等的にゼロに保ったときの内部の運動を零ダイナミクスと呼び、これが不安定な系を非最小位相系といいます。線形システムにおいては、零ダイナミクスの固有値が伝達関数の零点に一致します。したがって、不安定零点をもつことと零ダイナミクスが不安定であることは同義です。
不安定な極零相殺も、不安定なモードが入出力関係の外側に隠れてしまうという点で、これと同じ構図にあります。極零相殺・不安定零点・不安定な零ダイナミクスは、いずれも「入出力の見かけと内部の実態が乖離する」現象として統一的に理解できます。
まとめ
- 極零相殺とは、伝達関数の極と零点が一致して約分される現象である。簡略化されるのは入出力の記述だけで、モードそのものは消えない。
- 極零相殺が生じているとき、システムは不可観測または不可制御である。伝達関数の極と
行列の固有値が食い違う原因はここにある。
- 安定な極零相殺は入出力応答に特異な影響を与えず、制御器の低次元化を目的として意図的に用いてもよい。
- 不安定な極零相殺は、出力が正常に見えても内部状態が発散する。さらにモデル誤差に極めて脆く、わずかなズレで入出力系そのものが不安定になる。
- フィードバック系では内部安定性が要件であり、これは
と
の間に閉右半平面での極零相殺がないことと等価である。
- 非線形系における不安定な零ダイナミクス(非最小位相性)も、同じ構図の現象である。
極零相殺は、その利点と潜在的なリスクを十分に理解したうえで、システム設計に取り入れる際には注意が必要です。
関連ブログ記事
インタラクティブ教材
本記事の数値例では、極零相殺によって2次系が1次系 に簡約されました。1次系・2次系の応答が極の位置によってどう変わるかは、ブラウザ上で動かせる教材で確認できます。
研究Webページ・動画
線形システムに関する書籍


自己紹介
岡島 寛 (熊本大学工学部情報電気工学科准教授)
制御工学の研究をしています。モデル誤差抑制補償器,状態推定,量子化制御など
研究室HP
岡島寛 (システム制御 control-theory.com)
English Web Page
Hiroshi Okajima (Control Engineering control-theory.com)
制御動画ポータルサイト
制御工学チャンネル(伝達関数・状態方程式・MATLABなど)
電気動画ポータルサイト
YouTube
インタラクティブ教材・GitHub
制御教育インタラクティブ教材 / GitHub (Hiroshi-Okajima)
本記事をお読みいただきありがとうございます。役に立った、と思われましたら、ブックマーク・シェア等のアクションをしていただければ嬉しいです。
以上で終わります。
#極零相殺 #伝達関数 #制御工学 #古典制御 #極と零点 #不安定零点 #可観測性 #可制御性 #内部安定性 #非最小位相 #零ダイナミクス #制御理論
